研究概览
研究智能体如何理解室内空间信息并估计位置。
方法概览
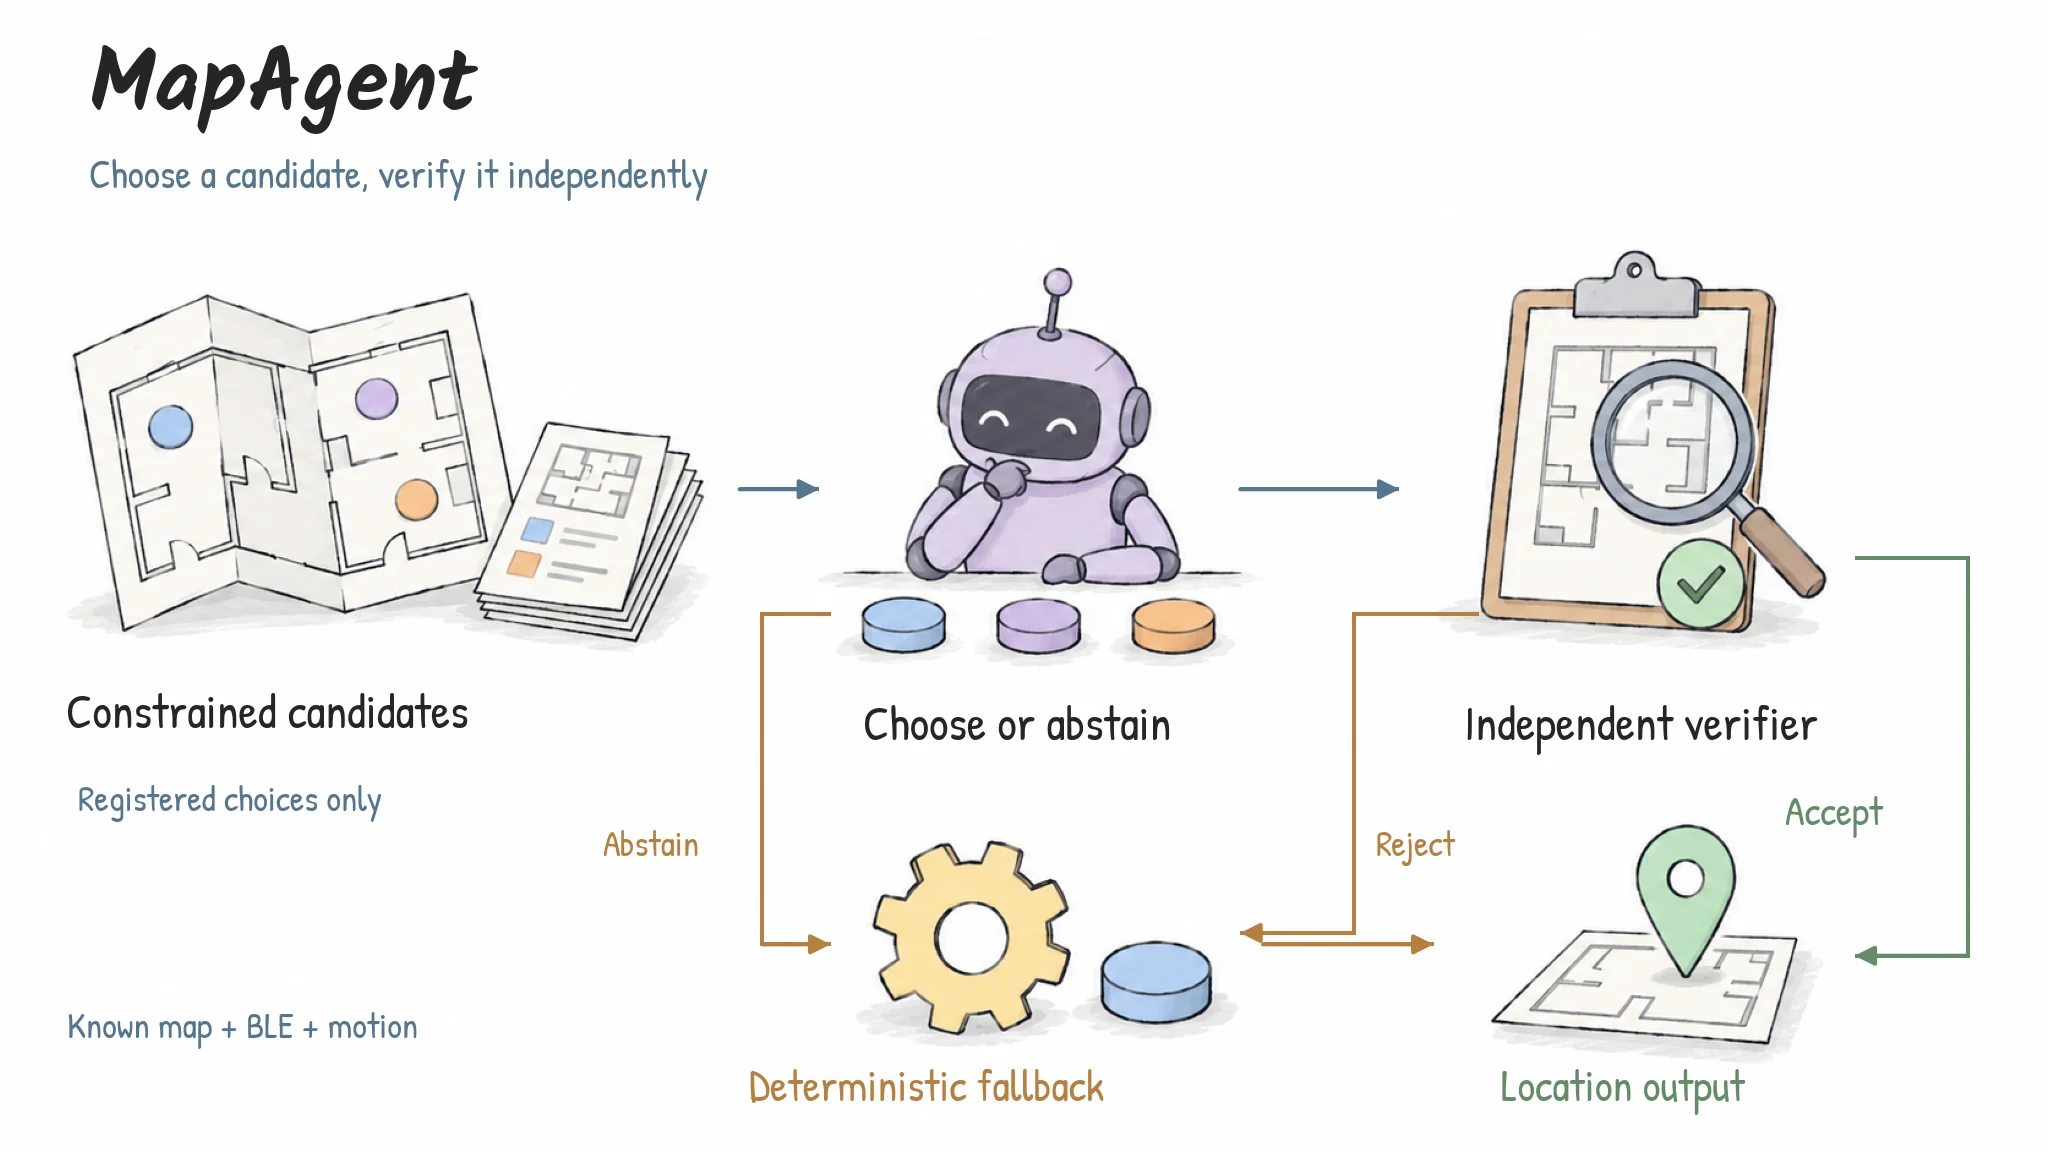
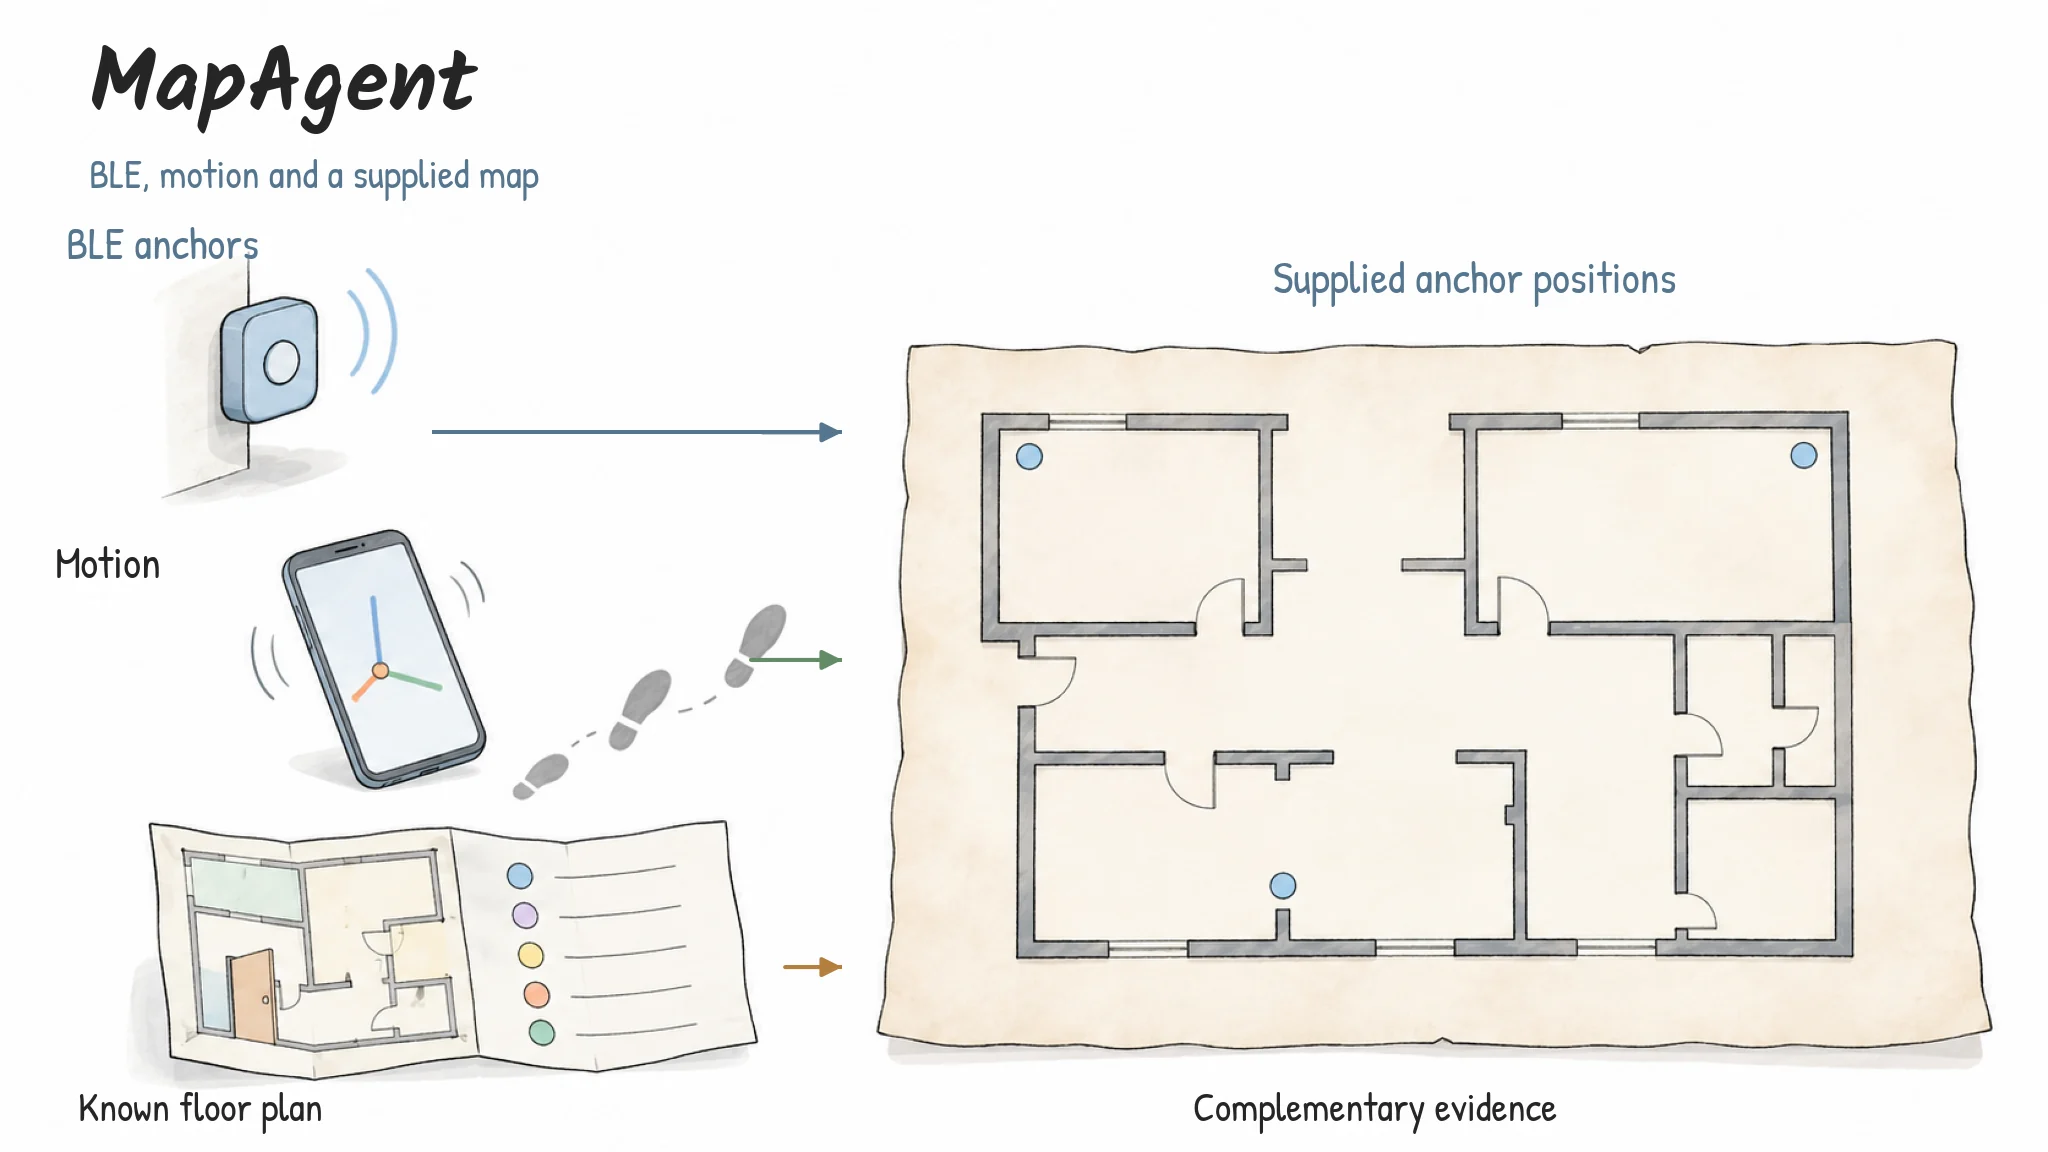
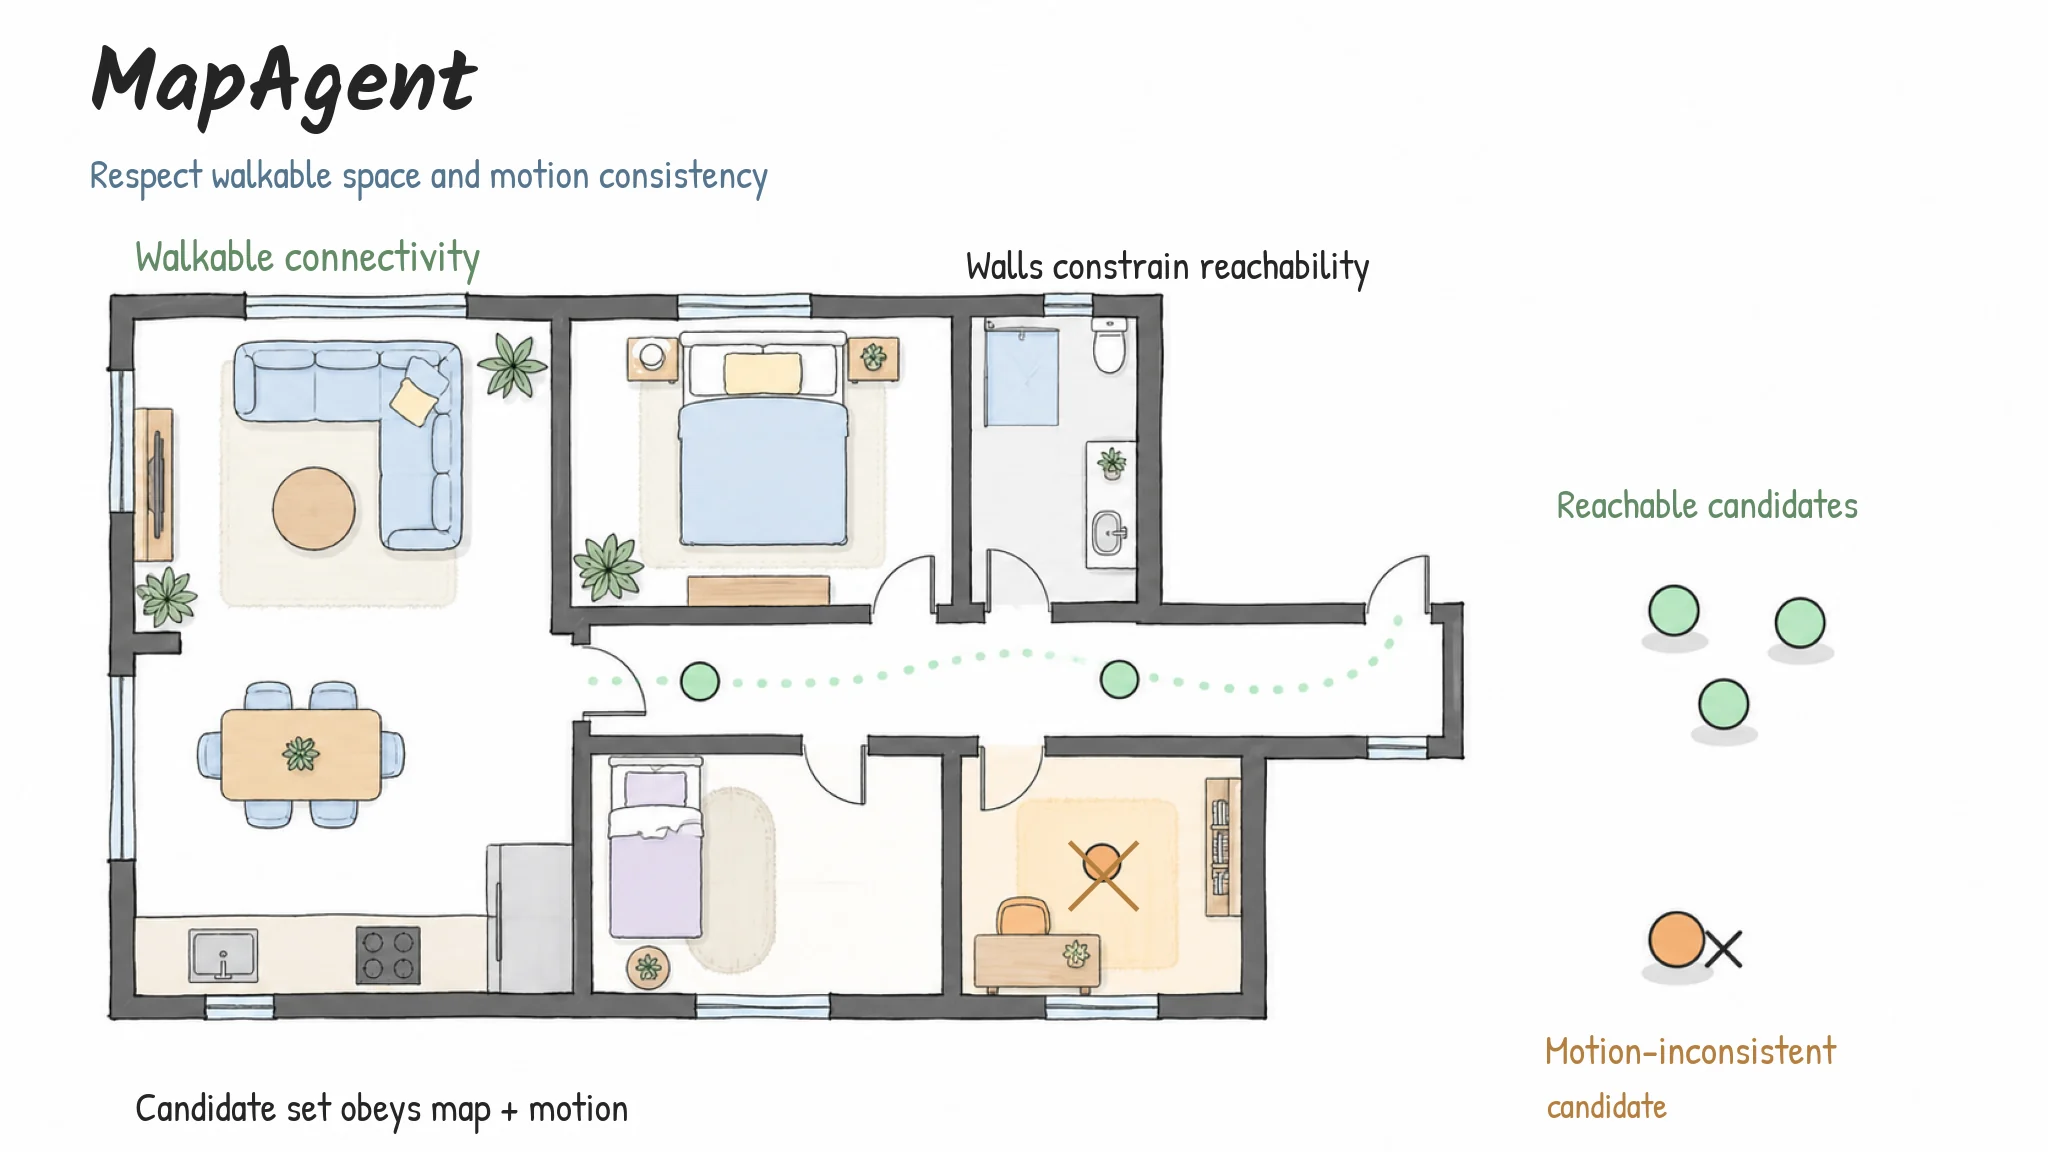
在已有平面图与已知锚点的条件下,MapAgent 结合 BLE、运动与地图证据形成受约束的位置候选。大模型智能体从登记的候选中选择,或选择弃权。独立校验器检查选择;通过校验的候选被接受,弃权或未通过校验时进入确定性回退。地图可达性与运动一致性用于约束候选集合。
主要贡献
- 开发利用 BLE、运动与地图信息的定位智能体。
- 在六个场地、41 条轨迹上评估定位表现。
成果状态
进行中的毕业设计,研究室内定位与空间推理。
01 / 07 · 空间智能 · 大模型智能体
MapAgent:室内定位与空间推理
MapAgent 是进行中的毕业设计,探索大语言模型智能体在室内定位与空间推理中的应用。
进行中 · 毕业设计
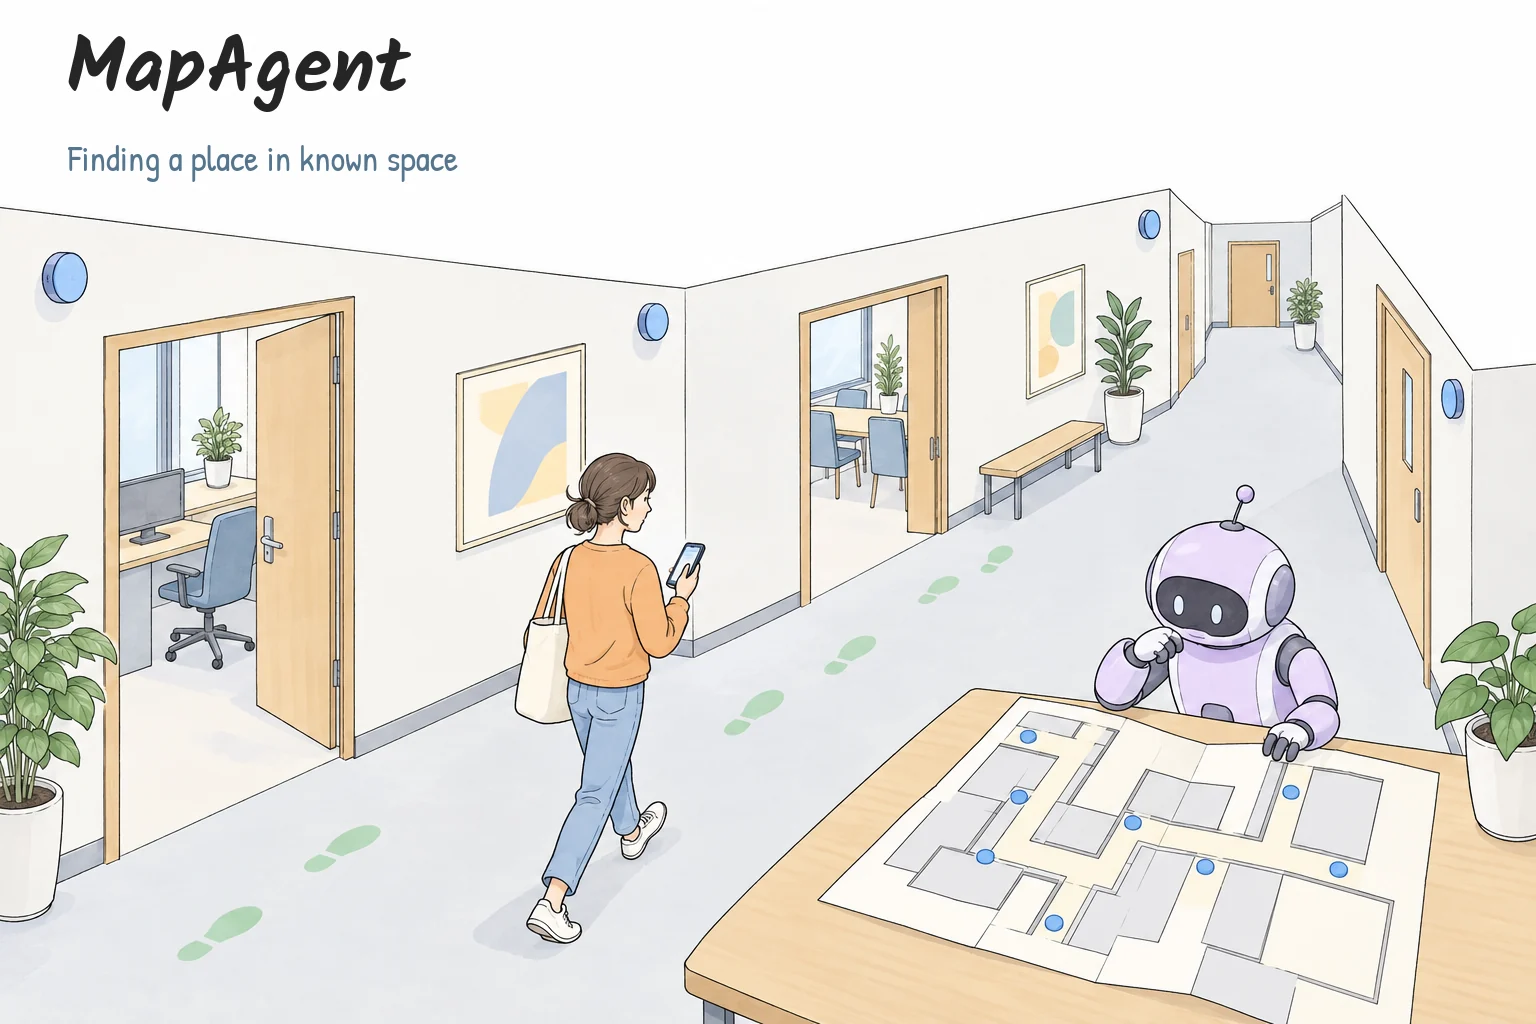
研究智能体如何理解室内空间信息并估计位置。
在已有平面图与已知锚点的条件下,MapAgent 结合 BLE、运动与地图证据形成受约束的位置候选。大模型智能体从登记的候选中选择,或选择弃权。独立校验器检查选择;通过校验的候选被接受,弃权或未通过校验时进入确定性回退。地图可达性与运动一致性用于约束候选集合。
进行中的毕业设计,研究室内定位与空间推理。